美·中 로봇보다 3배 멀리 이동
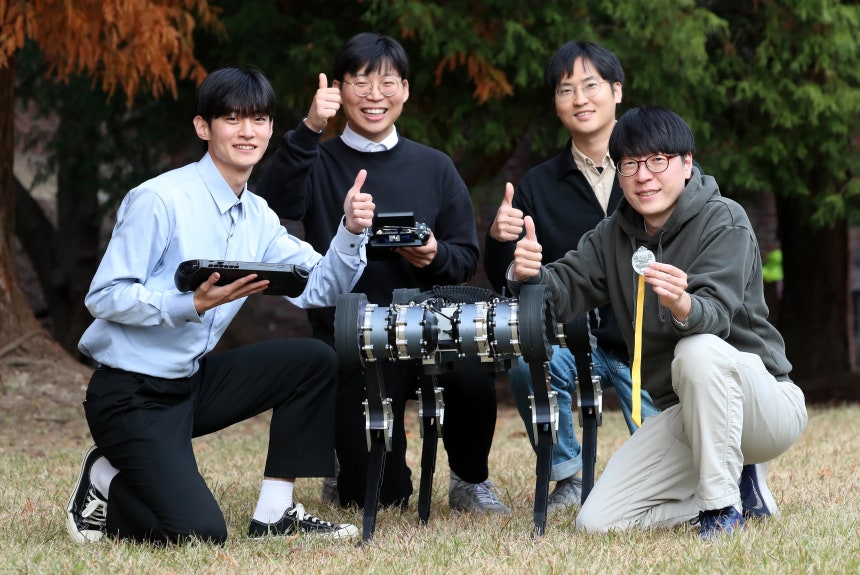 2024년 11월 대전 유성구 KAIST에서 기계공학과 황보제민 교수와 연구팀이 사족 보행 로봇 ‘라이보2’와 사진 포즈를 취하고 있다. /신현종 기자
배터리 한 번 충전으로 마라톤 풀코스를 완주한 국산 ‘로봇개’의 비결이 국제 학술지 ‘네이처’ 본지에 실렸다. 당시 보행 로봇이 실제 마라톤 대회 풀코스를 완주한 것은 세계 최초였다.
KAIST 교원창업기업 라이온로보틱스는 사족보행 로봇 ‘라이보2’의 장거리 주행 기술을 다룬 연구 성과가 23일(현지 시각) 국제 학술지 ‘네이처’에 게재됐다고 밝혔다. 국내에서 수행된 로봇 연구가 네이처에 실린 것은 이번이 처음이다.
라이보2는 2024년 11월 경북 상주 곶감 마라톤에서 배터리를 충전하거나 교체하지 않고 4시간19분52초 만에 풀코스를 완주했다. 보행 로봇이 실제 마라톤 대회 풀코스를 완주한 세계 최초 기록이었다.
이번 연구가 주목받은 것은 한정된 배터리 에너지로 사족 보행의 이동 거리를 비약적으로 늘렸기 때문이다. 같은 용량의 배터리를 쓴다는 조건에서 미국 고스트로보틱스와 중국 유니트리·딥로보틱스 등의 사족보행 로봇보다 3배 이상 먼 거리다. 마라톤 실주행 데이터를 전체 배터리 용량에 적용한 결과, 한 번 충전으로 최대 65km까지 이동할 수 있는 것으로 분석됐다.
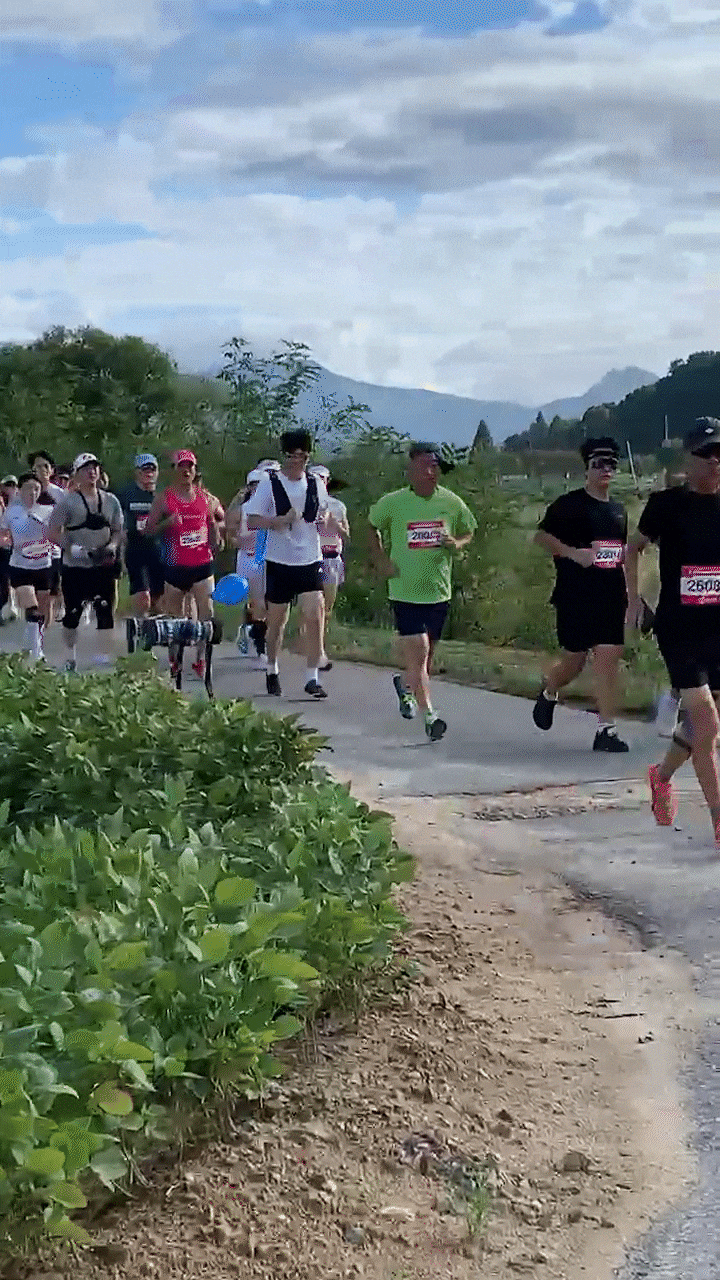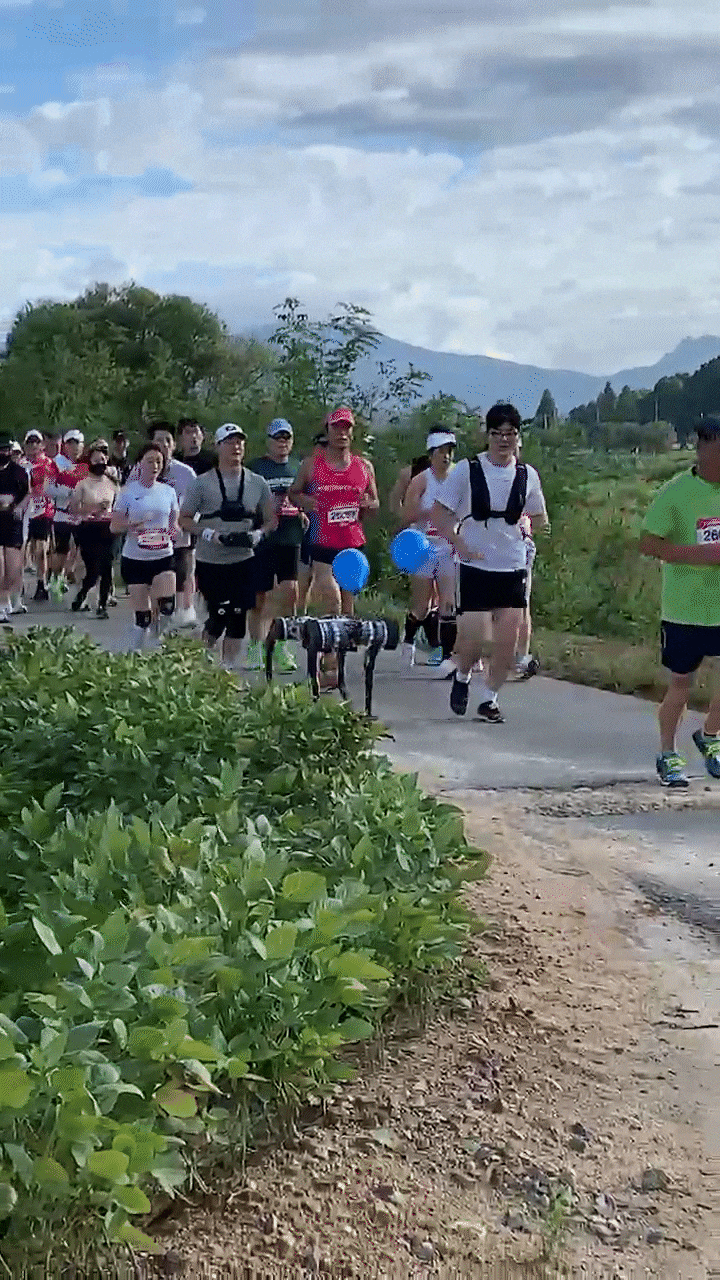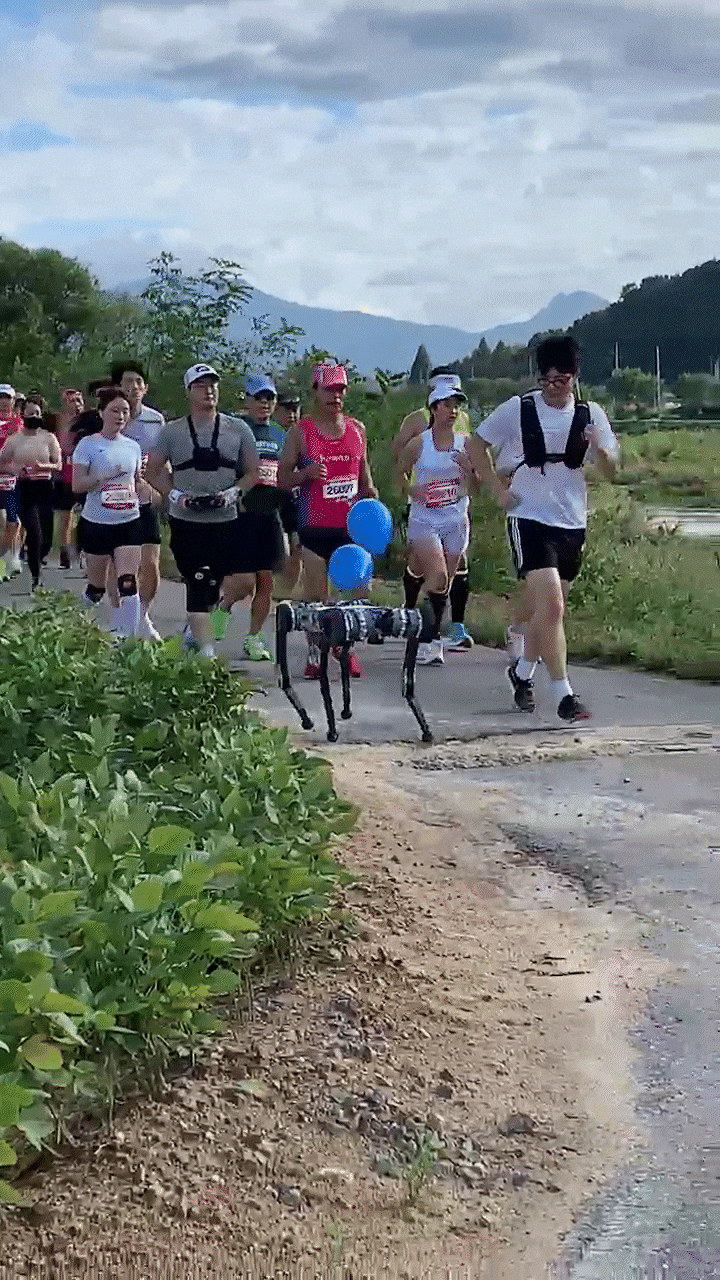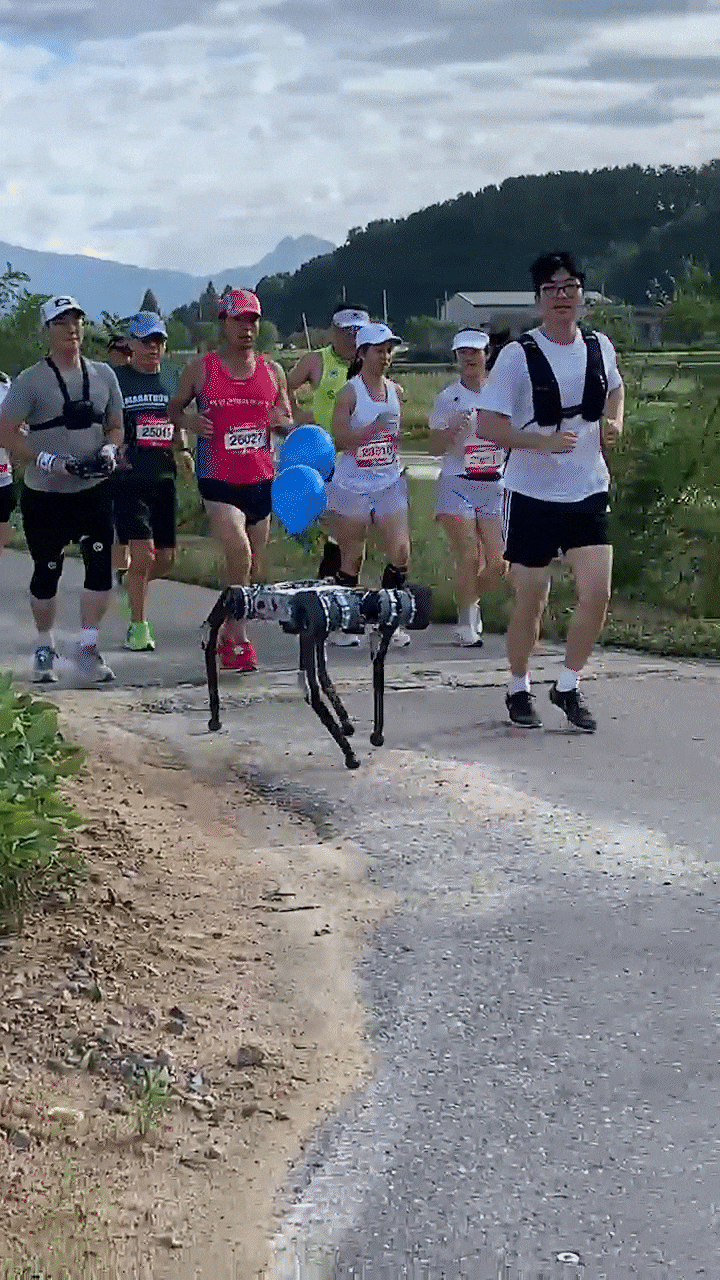 KAIST의 4족보행 로봇 '라이보2'가 작년 9월 금산마라톤에서 뛰는 모습. /KAIST
비결은 단순히 큰 배터리를 단 것이 아니라 로봇이 움직이면서 새는 에너지를 줄인 데 있다. 네 발 로봇은 가만히 서 있을 때도 관절 모터가 몸을 계속 지탱해야 하고, 걸을 때마다 관절 마찰과 착지 충격, 미끄러짐으로 에너지를 잃는다.
연구진은 기계 구조, 모터, 전기회로, AI(인공지능) 보행 제어를 하나의 시스템으로 묶어 최적화했다. 자체 개발한 로봇 시뮬레이션 프로그램 ‘라이심(RAISIM)’ 속에서 라이보2를 수없이 걷고 뛰게 하면서 불필요한 관절 움직임과 착지 충격을 줄이는 방법을 AI에 학습시켰다. 내리막에서는 자동차의 회생제동처럼 모터를 발전기로 이용해 에너지 일부를 다시 배터리에 저장했다.
그 결과 라이보2는 사람보다도 효율적으로 움직였다. 연구진은 같은 몸무게를 같은 거리 옮기는 데 얼마나 많은 에너지가 필요한지를 나타내는 일종의 ‘몸무게 대비 연비’를 분석한 결과, 라이보2는 인간보다 에너지를 32% 덜 쓰는 것으로 나타났다.
라이온로보틱스는 이 기술을 산악·재난 지역 수색, 정찰, 산업시설 순찰·점검, 국방 임무 등에 적용할 계획이다. 충전 시설을 찾기 어려운 곳에서 로봇이 얼마나 오래 움직일 수 있느냐가 실제 활용을 가르는 핵심이기 때문이다.
황보제민 라이온로보틱스 대표 겸 KAIST 교수는 “라이보2는 더 큰 배터리를 얹어 멀리 달린 로봇이 아니라 배터리에 저장된 에너지를 실제 이동거리로 최대한 많이 바꾸도록 로봇 전체를 다시 설계한 결과”라고 했다.