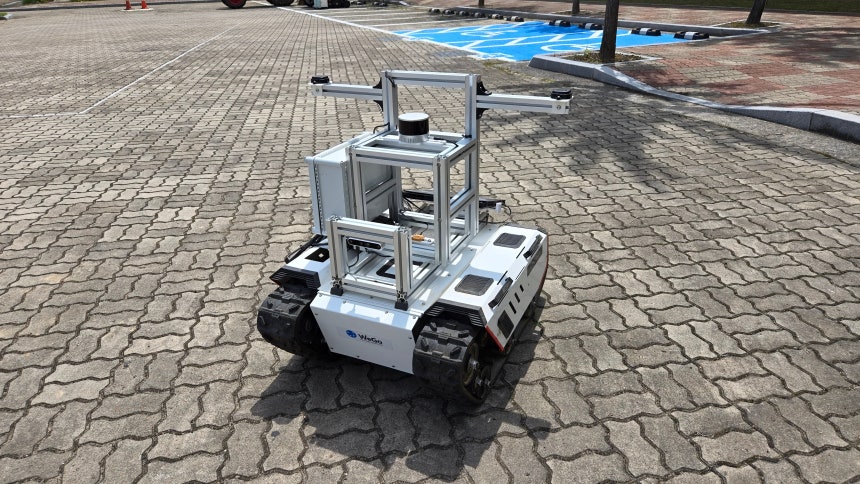
 실외 자율주행 연구에 활용되는 궤도형 이동로봇의 모습./한국전자통신연구원(ETRI)
국내 연구진이 사전에 지도가 없는 실내 공간에서 로봇이 스스로 탐사 경로와 복귀 시점을 결정하는 기술을 개발해 국제 로봇 경진대회에서 우승했다.
한국전자통신연구원(ETRI)은 지난 9월 미국 피츠버그에서 열린 국제 로봇 학술대회 ‘IROS 2026’ 연계 실내 자율탐사 경진대회에서 단일 로봇 부문 1위를 차지했다고 밝혔다. ETRI의 안수용 책임연구원과 이래경 실장이 ‘모빌리티AI(MobilityAI)’ 팀으로 참가했다.
이번 대회는 로봇이 처음 접하는 실내 공간을 제한된 시간 안에 탐사하고, 확보한 정보를 기지에 얼마나 많이 전달하는지 평가하는 방식으로 진행됐다. 로봇이 이동한 거리나 탐사한 면적뿐 아니라 실제로 기지가 확보한 공간 정보가 중요하다.
최종 평가는 참가자에게 공개되지 않은 실내 지도 10개에서 각각 4개의 시작 위치를 적용해 이뤄졌다. ETRI 연구진은 전체 공간 가운데 로봇이 탐사한 정보를 기지까지 전달한 비율인 ‘기지 정보 확보율’에서 40.26%를 기록했다. 최종 순위에 오른 10팀 중 가장 높은 점수로, 소형·대형 지도 평가에서도 각각 1위를 차지했다.
연구진이 개발한 기술의 핵심은 로봇이 탐사할 장소와 기지로 돌아갈 시점을 스스로 판단하는 알고리즘이다. 기존 대회 기본 알고리즘은 가까운 미탐사 구역부터 이동하거나 일정한 간격으로 기지에 복귀하는 방식을 사용했다. 반면 ETRI 연구진은 이동에 필요한 거리와 새롭게 얻을 수 있는 정보량을 함께 계산해 탐사할 장소를 선택하도록 했다.
남은 시간과 기지까지 돌아가는 데 필요한 거리도 고려했다. 로봇이 무조건 많은 곳을 돌아다니는 대신, 확보한 정보를 기지에 전달할 수 있는 범위에서 최대한 탐사하도록 한 것이다.
이 기술은 별도의 사전 학습 데이터나 AI 모델 없이 작동한다. 연구진이 대회 예제 환경에서 자체 비교 실험을 진행한 결과, 평균 기지 정보 확보율은 기존 알고리즘의 33.4%에서 61.8%로 높아졌다. 이는 최종 대회 점수 40.26%와는 별개의 실험 결과다.
연구진은 이번 기술이 사전 지도를 확보하기 어려운 물류창고와 산업시설, 지하공간, 재난 현장 등에 활용될 수 있을 것으로 보고 있다. 앞으로 실제 이동형 로봇을 이용한 현장 적용 연구도 확대할 계획이다.
변우진 ETRI 대경권연구본부장은 “사전 지도가 없는 환경에서도 로봇이 스스로 판단하고 탐사하는 기술은 물류와 산업시설, 재난 대응 등 다양한 분야에서 활용될 수 있을 것”이라고 말했다.