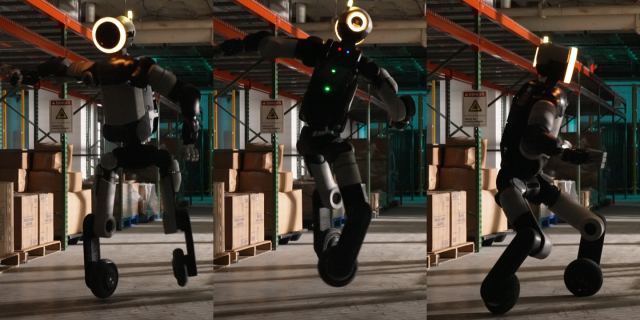
 아틀라스 휠타입이 360도 회전 점프를 수행하는 모습.[사진=보스턴다이나믹스 유튜브]
[디지털데일리 윤서연기자] 현대자동차그룹의 로봇 전문 계열사 보스턴다이내믹스가 휴머노이드 로봇 '아틀라스'에 발 대신 바퀴를 장착한 실험 영상을 공개했다. 아틀라스는 바퀴 하나로 몸을 지탱하는 것은 물론 공중에서 360도 회전한 뒤 착지하는 고난도 동작까지 선보였다. 이번 실험은 로봇의 새로운 이동 방식을 개발하기보다 극한 조건에서 모터와 전신 제어 기술의 성능을 검증하는 데 초점을 맞췄다.
현대차그룹은 지난 9일(현지시간) 보스턴다이내믹스가 공식 유튜브 채널을 통해 바퀴형 아틀라스의 연구 과정을 담은 영상을 공개했다고 밝혔다. 기존 아틀라스의 발목 구동 장치에 스쿠터 바퀴를 장착한 형태로 다양한 움직임을 수행하는 모습이 담겼다.
영상 속 아틀라스는 바퀴를 굴리며 빠르게 이동하다가 방향을 바꿔 측면으로 움직인다. 이어 피겨 스케이트 선수처럼 공중에서 몸을 한 바퀴 돌고 착지하는 360도 회전 점프를 수행했다. 한쪽 다리를 들어 올린 상태에서 나머지 바퀴 하나로 균형을 유지하거나 바닥에 쓰러진 자세에서 스스로 일어나 이동하는 모습도 공개됐다.
이번에 공개된 바퀴형 아틀라스는 상용화를 염두에 둔 모델이 아니다. 보스턴다이내믹스는 모터와 전신 제어 기술이 성능 한계에 가까워지는 상황에서도 로봇이 안정적으로 작동하는지 확인하기 위해 연구용 플랫폼을 제작했다. 바퀴형 아틀라스를 별도 제품으로 판매할 계획은 없다.
바퀴 주행을 실험 대상으로 선택한 이유는 모터에 가해지는 부하 때문이다. 로봇이 바퀴를 굴려 출발하거나 회전·정지하는 과정에서는 모터가 차체 하중을 지탱하면서 높은 토크와 회전 속도를 지속적으로 발휘해야 한다. 이는 모터의 성능 한계와 제어 시스템의 대응 능력을 확인하기에 적합한 조건이다.
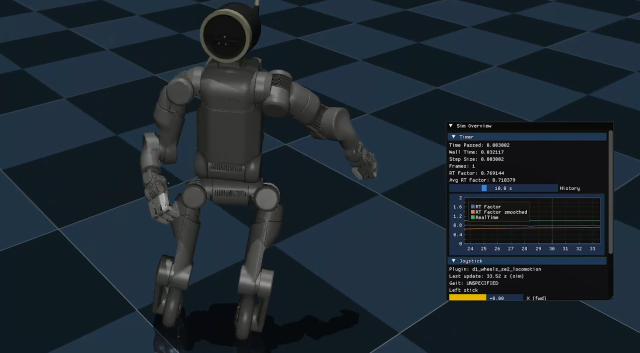 가상 환경에서 동작을 학습하고 있는 아틀라스 휠타입.[사진=보스턴다이나믹스 유튜브]
보스턴다이내믹스는 이번 연구에 강화학습을 적용했다. 로봇이 실제로 움직이기 전에 가상환경에서 다양한 동작을 반복 학습하도록 하는 방식이다. 특히 실제 모터의 작동 특성을 시뮬레이션에 정밀하게 반영해 가상환경에서 학습한 동작이 실제 하드웨어에서도 구현될 수 있도록 했다.
핵심은 '심투리얼(sim-to-real)' 기술이다. 가상환경에서 학습한 제어 방식을 실제 로봇에 적용하는 과정으로 시뮬레이션과 현실 사이의 차이를 줄이는 것이 관건이다. 실제 모터의 토크와 속도·반응 특성이 가상환경과 다를 경우 학습 과정에서 성공한 동작도 실제 로봇에서는 실패할 수 있기 때문이다.
보스턴다이내믹스는 이 같은 과정을 통해 아틀라스가 360도 회전 점프를 실제 첫 시도에서 성공적으로 수행했다고 설명했다. 가상환경에서 충분히 학습한 움직임을 별도의 반복적인 현장 조정 없이 구현했다는 점에서 의미가 있다.
이번 실험은 현대차그룹이 추진하는 피지컬 인공지능(AI) 전략과도 연결된다. 피지컬 AI는 인공지능이 주변 환경을 인식하고 판단한 결과를 실제 움직임으로 구현하는 기술이다. 휴머노이드 로봇이 제조 현장에서 작업하려면 예상하지 못한 외부 충격이나 자세 변화에도 균형을 유지하고 움직임을 조절할 수 있어야 한다.
현대차그룹은 아틀라스를 2028년 미국 조지아 메타플랜트에 투입하고 2030년에는 조립 공정까지 활용 범위를 확대한다는 계획이다. 실제 생산 현장에서는 반복적인 작업 수행 능력뿐 아니라 안정성과 신뢰성이 중요한 만큼 이번 연구에서 검증한 전신 제어 기술도 향후 로봇 성능 고도화에 활용될 수 있다. 다만 바퀴형 아틀라스 자체가 제조 현장에 투입되는 것은 아니다.
아틀라스 제어 엔지니어 앤디 우는 "학습 과정에서 로봇이 점프하면서 측면으로 이동하는 사이드 대시를 수행하는 모습이 특히 인상적이었다"며 "학습 파이프라인을 통해 로봇이 스스로 바퀴를 굴려 이동하는 방법을 찾아냈을 때 놀랍고 기분이 좋았다"고 말했다.