“용접 로봇, 올 연말 상업 현장 진출 기대”
HD현대와 용접 휴머노이드 상용화 공동개발
용접 현장서 학습...여건 맞는 이동성 향상 과제
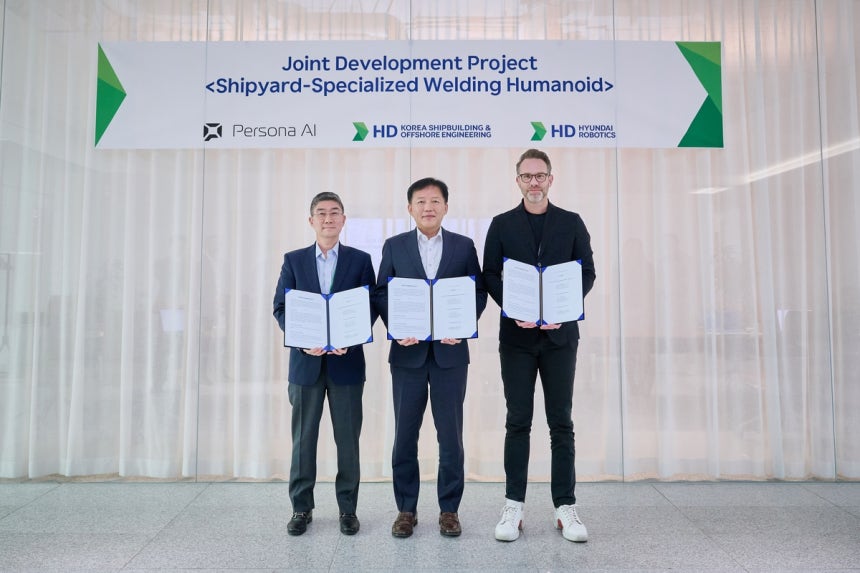 송영훈(왼쪽부터) HD현대로보틱스 솔루션개발부문장, 이동주 HD한국조선해양 제조혁신연구소 부문장, 닉 래드포드 페르소나 AI CEO가 지난 3월 조선소 특화 용접용 휴머노이드의 실증 및 상용화를 위한 공동개발 협약을 맺고 있다. HD현대인간을 닮은 휴머노이드 로봇이 상용화되기를 가장 기다리는 산업 분야들이 있다. 광업·건설업 등 업무 난이도는 높은데 인력난은 심각한 업종들이다. 조선소의 용접 업무도 마찬가지다. 로봇이 현장에 투입되면 산업재해와 같은 위험을 줄일 수 있고 인력난 해소에도 도움이 된다. 세계 1위 조선사인 HD현대(267250)는 올해 3월 HD한국조선해양, HD현대로보틱스, 미국 로봇 기업인 페르소나 AI(Persona AI)와 조선소 특화 용접용 휴머노이드의 실증 및 상용화를 위한 공동개발 협약을 체결했다.
HD현대로보틱스는 휴머노이드의 조선소 적용을 위한 시스템 통합을 총괄하면서 용접 품질 분석·제어 기술 개발 및 현장 테스트를 지원한다. 페르소나 AI는 조선소 환경에서 안정적으로 움직일 수 있는 2족 보행 휴머노이드 플랫폼을 개발한다. HD현대는 용접·이동·인지·정밀 제어 등 고난도 작업을 수행할 수 있는 조선소 특화 용접용 휴머노이드 개발을 완료하고 실제 선박 건조 현장에 단계적으로 적용한다.
지난달 21일(현지 시간) 미국 캘리포니아주 산타클라라에서 열린 연례 로봇 콘퍼런스 ‘로보비즈니스 2026’에서 진행된 패널 토론에서 로봇 기업들은 휴머노이드 현실과 미래를 토론했다. 이 자리에 마이클 패트릭 페르소나AI 상업 전략 부문 대표도 참석했다. 패트릭 대표는 연말께 HD현대와 협업 중인 용접 로봇이 상용화되기를 기대한다고 밝혔다. 사회자 질문에 대한 답변을 토대로 용접공 로봇은 어떻게 개발하고 있고, 해결과제는 무엇인지 정리했다.
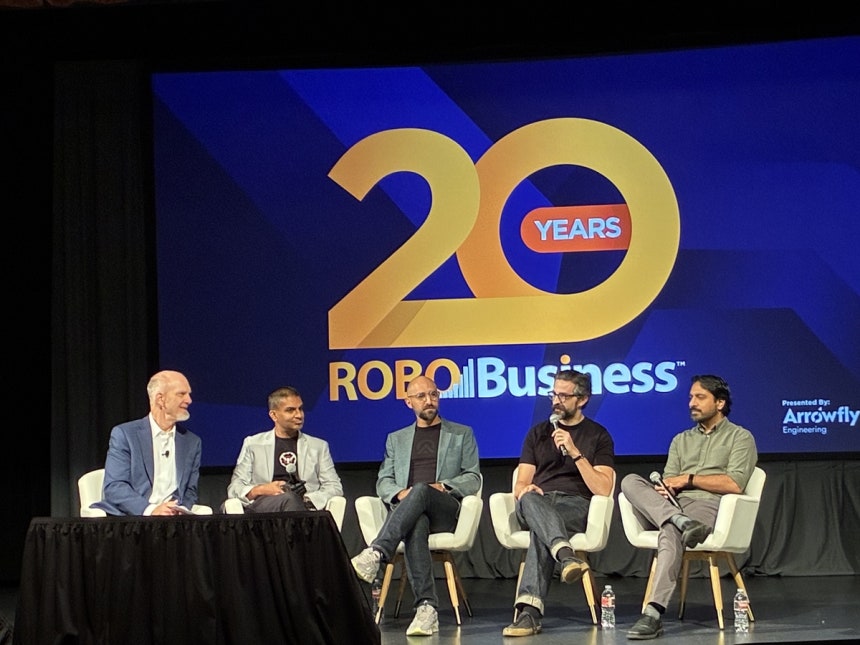 마이클 패트릭(오른쪽 두 번째) 페르소나AI 상업 전략 부문 대표가 지난달 21일(현지 시간) 미국 캘리포니아주 산타클라라에서 열린 ‘로보비즈니스 2026’ 패널 토론에서 발언하고 있다. 김창영 특파원Q. 용접 로봇 개발이 어느 정도 진척됐나
5월 2세대 로봇을 제작해 영상으로 공개하기 시작했다. 안타깝게도 로봇들은 용접 기능 개발을 위해 한국으로 보내야 했다. 로봇은 현재 가동 중이며 제조 공정 전환을 위한 용접 작업을 수행하고 있다. 철강 생산, 에너지 발전시설 유지보수, 배전 지원 등 모든 환경에서 가능하다. 높은 수준의 손재주뿐만 아니라 경제적인 가격대 형성도 필요하다. 도구를 사용할 수 있는 능력에 집중한다. 지난 여름 로봇 용접 및 절단 작업을 영상으로 공개했다.
현재 미국과 한국에 있는 전문 용접공들이 로봇이 용접할 수 있도록 훈련시키고 있다. 9월 기업용 등급 품질 검증 절차를 통과했으며 올해 말에 처음 상업 현장으로 진출할 예정이다. 곧 더 많은 소식을 전할 수 있을 것이다.
Q. 로봇에 사람이 쓰던 용접 장비 대신 특별히 설계된 장비를 달아줘야 하나
훌륭한 질문이다. 휴머노이드에서 충분히 논의되지 않는 것 중 하나가 사람을 위해 설계된 기존 인프라를 활용해 작업을 수행할 수 있는 능력이다. 인간 노동을 위해 만들어진 인프라가 55조 달러(7경 3964조 원) 이상에 달한다. 기존 장비를 모두 대체해야 한다면 지금까지 썼던 자본지출만큼 또 쏟아부어야 한다. 따라서 이미 사용 중인 용접기를 활용할 수 있도록 어느 정도 인간과 동등한 수준으로 맞추는 것이 중요하다.
토치를 잡는 것뿐만 아니라 15킬로그램에 달하는 와이어 피더(용접 선을 일정한 속도와 힘으로 공급하는 장치)를 작업장 가까이에 두고 관리하는 작업에서도 섬세한 기술이 필요하다. 케이블 선을 잘 다룰 줄 알아야 한다. 가끔 케이블이 제대로 준비되지 않거나 공급이 원활하지 않을 때가 있기 때문이다. 케이블이 엉키기도 한다. 그럴 때 엉킨 것을 전부 풀어낼 수 있어야 한다. 그러려면 아주 능숙하고 야무진 손이 필요하다.
만약 로봇의 손이 용접 토치로 돼 있다면, 이는 악몽 같은 시나리오일 텐데, 그 로봇은 실제 용접사가 수행하는 전체 작업을 온전히 해낼 수 없을 것이다. 기존 인프라를 전부 뜯어내고 용접 토치를 갖춘 로봇에 맞춰 설계된 새로운 인프라로 교체해야 하므로 비용도 훨씬 더 많이 들게 된다.
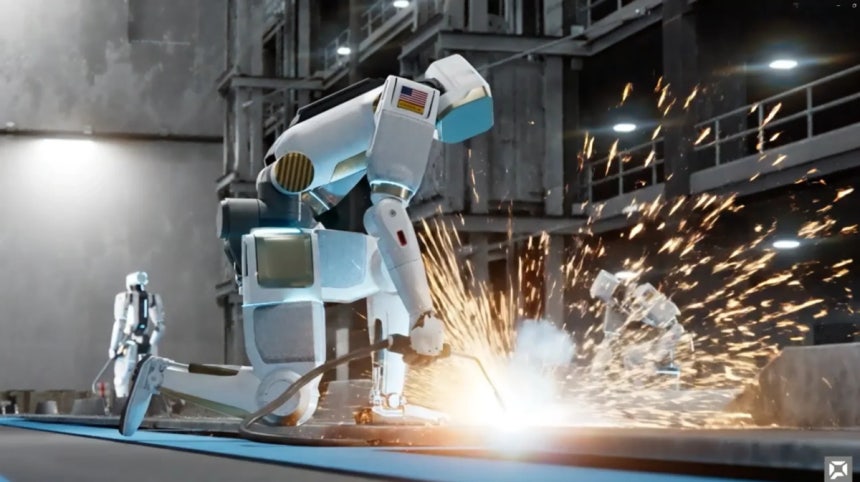 용접 로봇 이미지. 페르소나 AIQ. 로봇 학습은 어려운 과제다. 데이터 수집에 어려움은 없나
우리는 숙련 기술에 집중하므로 데이터 수집이 간단한 문제가 아니다. 우선 숙련된 용접공을 대규모로 고용해야 하는데, 미국에는 숙련된 용접공이 크게 부족하다. 게다가 각 고객마다 용접 공정과 절차가 다르고 관리하는 방식도 제각각이다. 예를 들어 한국에서는 필렛 용접(직각이나 경사각으로 만나는 표면 접합) 때 이음매를 끝까지 용접한다. 반면 일본·싱가포르에서는 일정한 간격을 남겨두는 경우가 있다. 이러한 상황에서는 용접을 훨씬 더 매끄럽게 이어가야 하는데, 단순히 기술 교육이나 운영 실습만으로는 해결할 수 없다. 그래서 우리는 고객들과 협력해 실제 용접 작업 현장에서 데이터를 수집하고 있다. 로봇이 단순히 일반적인 방식으로 용접하는 것을 넘어 고객이 요구하는 특정 방식에 맞춰 용접할 수 있도록 학습시킨다.
Q. 로봇의 이동 능력은 어떻게 개선할 수 있나
이동성 문제가 완전히 해결된다면 일이 훨씬 수월해질 것이다. 광산, 해양 석유 시추 시설, 밀폐된 공간, 선박 내부와 같이 로봇이 유용하게 쓰일 수 있는 다양한 환경들이 있고, 각각의 환경에서 어떻게 로봇을 제어할지 과제를 안고 있다.
우리는 언더아머(Under Armour)와 파트너십을 맺고 로봇이 다양한 공간에 진입하기 위해 신체에 무엇을 착용해야 할지 연구하고 있다. 예를 들어 로봇 신발에 들어갈 다양한 접지면 패턴 같은 것이다. 단순히 로봇에 신발을 신기기만 하면 되는 것처럼 보일 수 있지만 사실은 각 환경에 맞는 제어 정책이 함께 뒷받침돼야 한다.
환경마다 미끄럼 계수(slip coefficient)가 다르고 로봇의 접지면도 마모된다. 로봇이 강철 단조 공장에 들어갈 때 내열 보호복을 착용해야 한다면 그 보호복이 로봇의 보행 방식이나 물체를 다루는 방식에 어떤 영향을 미칠지도 생각해야 한다. 이동성과 관련된 요인들을 하나하나 따져보는 것은 전체 퍼즐을 완성하는 데 있어 여전히 매우 중요한 과제다.
 ※실리콘밸리Look을 구독하시면 실리콘밸리 기술·투자·창업 정보는 물론 재미있는 읽을거리도 받아보실 수 있습니다. https://media.naver.com/hotissue/main?sid1=163&cid=1088902